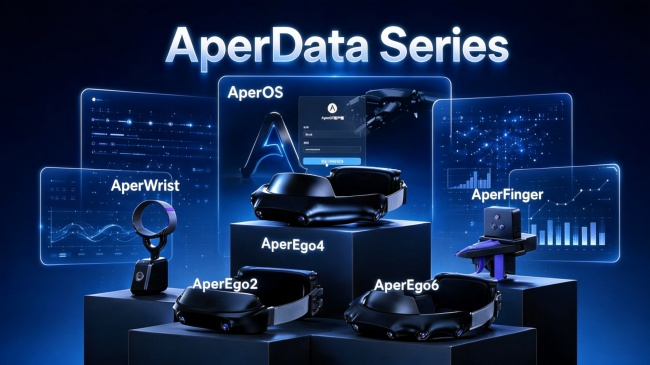
导语 不一定够。头戴设备适合记录整体first person视角,但近身操作、低位操作、手伸入箱体或物体遮挡时,关键手部动作可能离开有效视野。此时可增加腕部相机补充手部近景;如果头戴画面始终能完整看到关键动作,则没有必要为了“更多视角”机械增加设备。 1. 有了first person视角,为什么还会看不到手? “first person视角”很容易让人产生一个误解: 人眼能看到的,头戴相机也一定能完整记录。 实际采集并不完全如此。 AperData 的头戴设备负责记录操作者整体first person视角和周边环境,而 AperWrist 的产品定位是腕戴式采集终端,用于补充手部近景视角。在整体产品架构中,两者本来就承担不同的观察任务。 发布会现场讲解也明确解释了增加腕部相机的原因: 当头戴相机看不到手部下方区域时,可以通过腕部相机进行补充采集,从而获得更多手部操作信息。 问题的关键并不是头戴设备“视场不够大”,而是实际操作中会出现遮挡和视角变化。 例如: 手靠近身体操作
手伸入箱体或料框
手臂挡住操作目标
物体本身遮住手指
操作者低头进行近距离操作 这时,头戴画面可能依然正常,但真正决定任务过程的手部区域已经无法持续看清。 因此: 头戴解决整体视角,腕部解决关键手部近景。 2. 什么时候应该增加腕部视角? 判断是否需要 AperWrist,可以先不看行业,而是问一个问题: 从任务开始到结束,只看头戴画面,能不能持续看清关键手部动作? 如果不能,就值得考虑腕部视角。 first person类:近身操作 当手长期位于胸前、腰部附近或身体正前方很近的位置时,头戴设备与手之间的观察角度容易发生变化。 例如叠衣服、整理柔性物体等任务,手会频繁靠近身体,并不断改变姿态。 此时,腕部相机跟随手臂移动,可以提供更稳定的手部近景。 AperWrist 的资料将其定义为用于捕捉手部全流程操作的腕载first person视角终端,其超广角视觉主要服务于覆盖手部动作区域。 第二类:手伸入箱体、料框或狭窄区域 这是非常典型的遮挡场景。 人在料箱外时,头戴设备能够看到整体环境。 但当手伸入箱体以后: 箱壁
手臂
其他物体 都可能阻挡头戴视角。 这种情况下,即使整体任务仍然被记录下来,模型真正关心的“手是如何抓取目标物的”可能缺失。 腕部相机因为更接近末端操作区域,可以补充这一段视觉信息。 所以在: 料箱拣选、箱内整理、深容器取物 这类任务里,是否增加 Wrist 往往比单纯增加更多头部相机更值得优先判断。 第三类:柔性物体或软包操作 柔性物体有一个特点: 物体本身很容易遮挡手。 例如: 叠衣服
整理布料
软包抓取
袋装物搬运 操作过程中,手可能被衣物、包装或其他柔性材料覆盖。 这时候头戴相机虽然能看到“物体发生了什么变化”,但不一定始终看得到“手具体是怎么操作的”。 如果训练任务需要恢复更连续的手部动作过程,就需要考虑额外的近端视角。 所以这类任务真正的问题不是: “场景是不是复杂?” 而是: 关键动作有没有被遮挡。 3. 什么时候只用头戴设备就可能已经足够? 腕部相机并不是默认必选项。 如果任务具有以下特征:
• 操作者基本在固定工位 • 双手始终位于身体前方 • 操作区域无遮挡 • 关键物体始终位于头戴设备有效视野内 • 模型主要关心整体动作过程,而不是非常细的手部局部变化那么头戴设备本身就可能已经能够完成主要视觉记录。 例如部分: 简单分拣
大物体搬运
桌面取放
正前方简单组装 都可以先从头戴方案开始。 AperData 的方案逻辑本身也不是“设备越多越好”,而是根据任务需要组合不同采集终端。产品矩阵将 AperEgo、AperWrist 和 AperFinger设计为可组合模块,而不是要求每个任务全部使用。 因此: 能用一个视角完整记录的任务,没有必要为了增加数据量而增加第二个视角。 更多相机意味着更多数据、存储和后续处理,因此增加 Wrist 应该有明确的信息增益。 4. Wrist 补的是“视角”,不是所有缺失信息 这一点非常重要。 如果任务的问题是: 手看不到。 增加 Wrist 是合理的。 但如果任务的问题已经变成: 看得见手,但不知道有没有夹住、夹了多少、接触力是多少。 那么增加腕部相机并不能完全解决。 例如: 插拔连接器
精密装配
夹持小零件
需要控制力度的操作 这些任务即使通过头戴 + Wrist 把动作完整拍下来,也仍然可能缺少: 夹爪开合状态末端位姿触觉 / 力信息 这时就需要进一步考虑 AperFinger。 AperFinger 的产品资料明确包含 RGB、深度、IMU、磁编码器位姿、触觉和音频等多模态采集能力,并可以输出夹爪开合角度、开合距离与夹持相关状态。 所以可以把选择逻辑概括成一句话: 看不到,用 Wrist 补视角;看得到但不知道接触状态,用 Finger 补状态。 5. 头戴和腕部数据如何配合? 增加第二个视角以后,另一个问题随之出现: 两个相机记录的是不是同一个动作时刻? 如果头戴看到“手刚开始抓”,而 Wrist 对应的数据已经是“抓取完成”,那么两个视角虽然都清晰,却无法正确组合。 因此,多设备组合的关键不只是增加摄像头,而是保持不同设备之间的数据时序关系。 AperData 的产品矩阵明确支持头部、手部和末端执行器的组合采集,并将多设备硬件时间戳同步作为整个方案的一部分。 AperWrist 本身也支持与其他设备同步,并输出视频、IMU、音频、时间戳和标定参数等数据。 所以“头戴 + 腕部”的价值并不是: 多拍了一段视频。 而是: 同一个动作同时获得整体视角和手部近景,并保留二者之间的时间对应关系。 这对于后续动作轨迹恢复、数据对齐和训练数据构建更重要。 6. 叠衣服、软包抓取这类任务,应该怎么判断? 可以用一个简单的方法。 first person步:先只看头戴 先试采真实任务。 看从动作开始到结束: 手是否持续清晰可见? 如果可以,头戴可能已经够用。 第二步:检查关键动作有没有被遮挡 尤其观察: 拿起
翻转
捏住
折叠
放置 这些真正改变任务状态的动作。 如果关键瞬间手经常被: 身体
手臂
箱壁
衣物
软包装 挡住,就值得增加腕部视角。 第三步:判断任务是否还依赖接触状态 如果只需要知道: 手在哪里、物体怎么移动 头戴 + Wrist 可能已经能够提供主要信息。 如果还需要知道: 夹爪什么时候闭合、夹了多紧、有没有发生接触 则进一步补充 Finger 或其他末端状态信息。 也就是说,一个比较完整的判断过程是: 先判断看不看得到,再判断状态够不够。 而不是一开始就把所有设备全部戴上。
| 

 |Archiver|CAD开发者社区
( 苏ICP备2022047690号-1 苏公网安备32011402011833)


 发表于